Seongjun Lee
About Projects Publications Awards Teaching Blog
End-to-end AD Project

Team UNICORN's simulation-centered autonomous racing research, where I work on policy pre-training and post-training, reinforcement learning, and context-aware methods.

End-to-End DrivingImitation LearningReinforcement LearningCurriculum LearningSim-to-Real
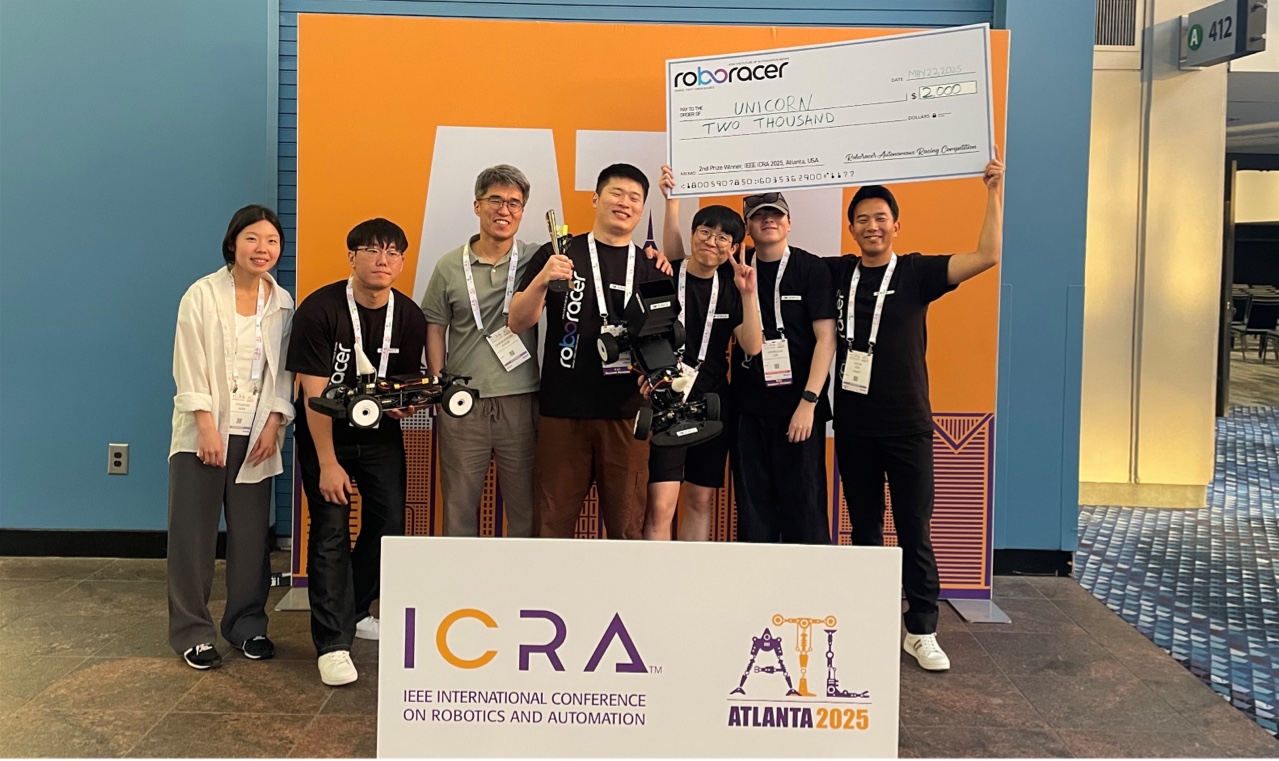
2025 RoboRacer Autonomous Racing Competition

Team UNICORN Racing's ICRA 2025 competition project, where I worked on GP-based opponent prediction and lane-based dynamic overtaking planning. The team finished 2nd overall.

Autonomous RacingOpponent PredictionTrajectory PlanningOvertakingROS

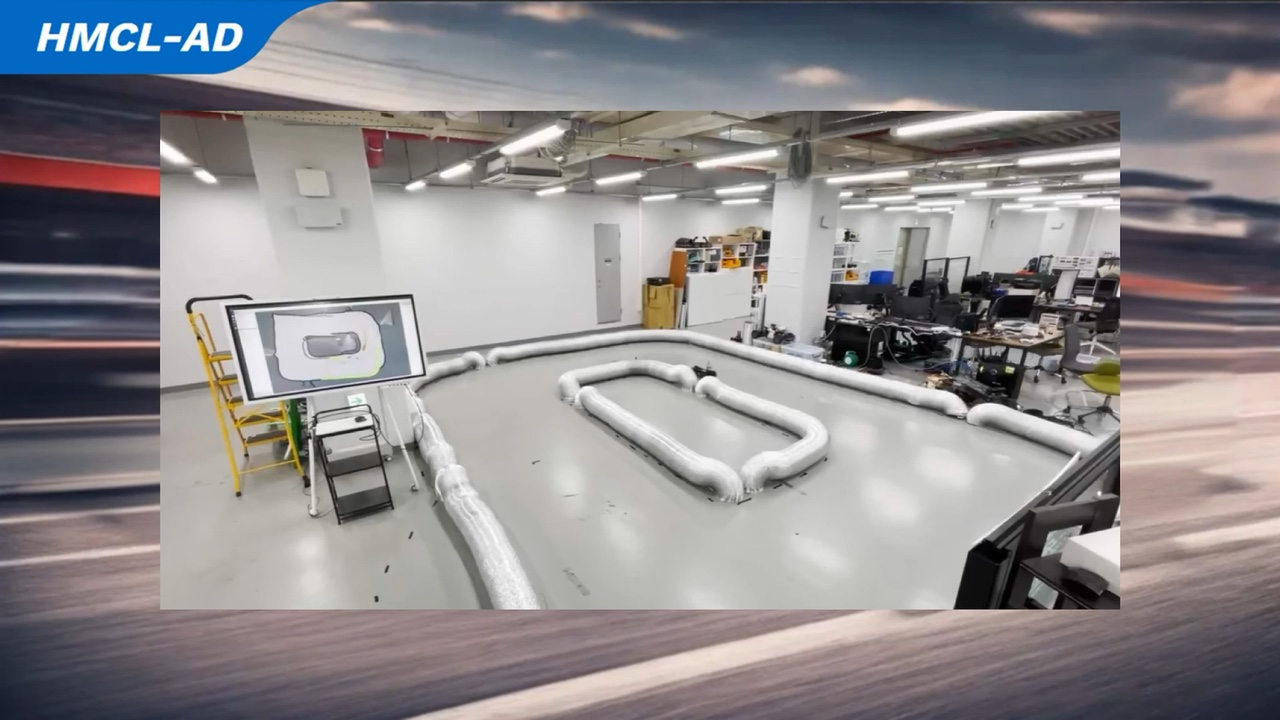
HMCL-AD: GP Prediction and MPC Overtaking

An undergraduate research project I led on Gaussian-process opponent prediction and MPC-based overtaking in 1/10-scale autonomous racing.

ROS 2PyTorchGPyTorchMPCFORCESPRO

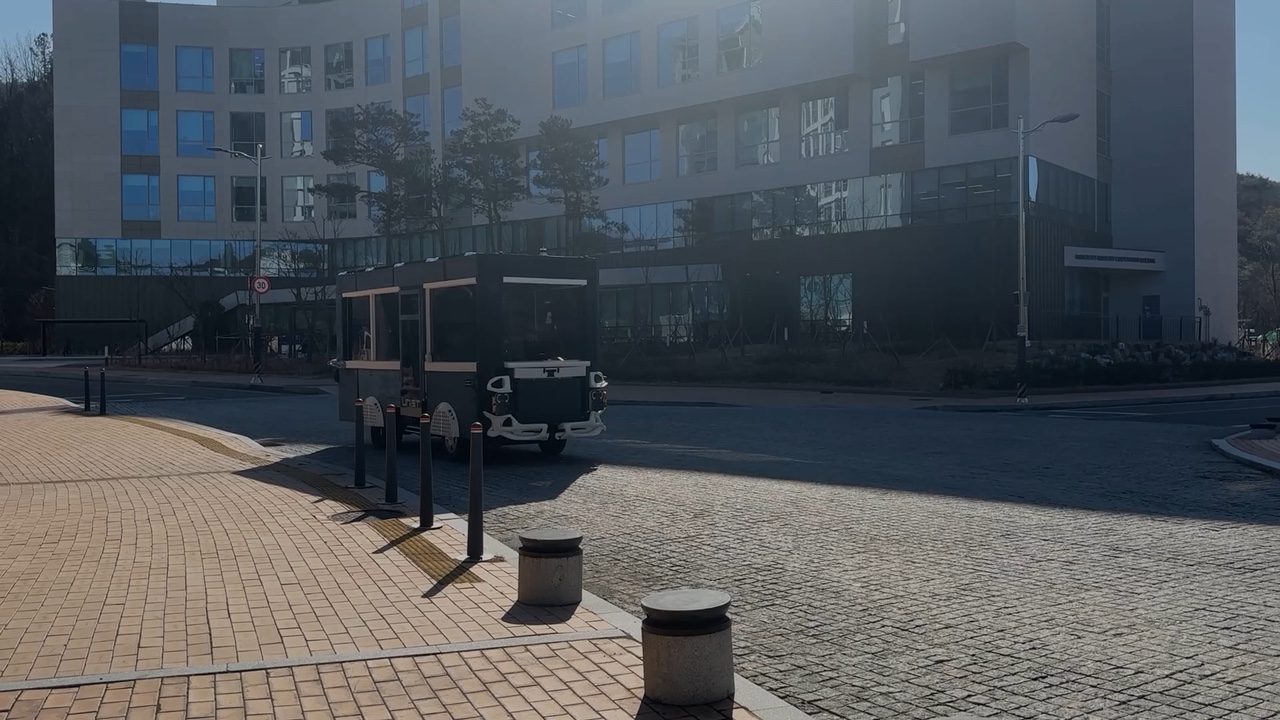
Autonomous Shuttle Bus

A 2024 UNIST autonomous shuttle demonstration, where I worked on HD map construction, map-based prediction, and local planning for campus driving.

Autonomous DrivingHD MappingMotion PredictionLocal PlanningSensor Fusion

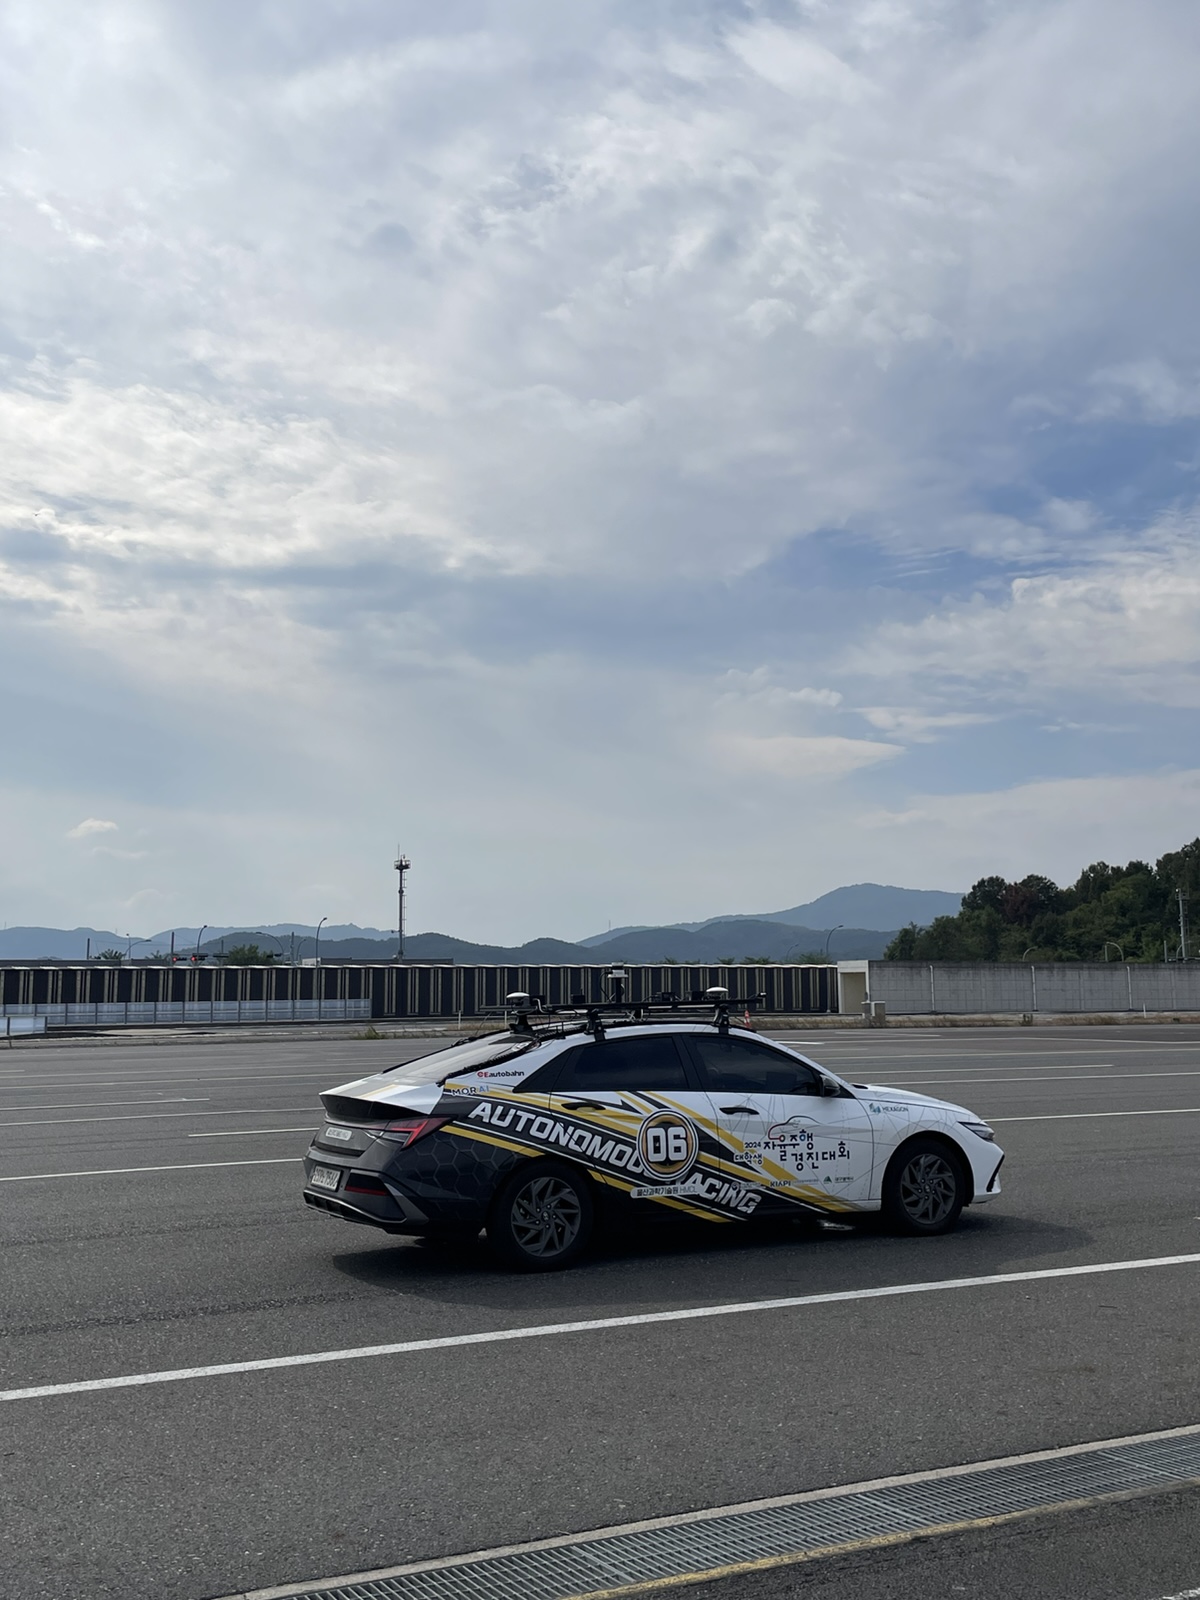
2024 University Student Autonomous Driving Competition

A full-size autonomous racing project with Team UNIST HMCL, where I developed graph-based local path planning using surrounding-object motion and cost-based path selection.

Autonomous DrivingLocal PlanningGraph-Based PlanningSensor FusionROS

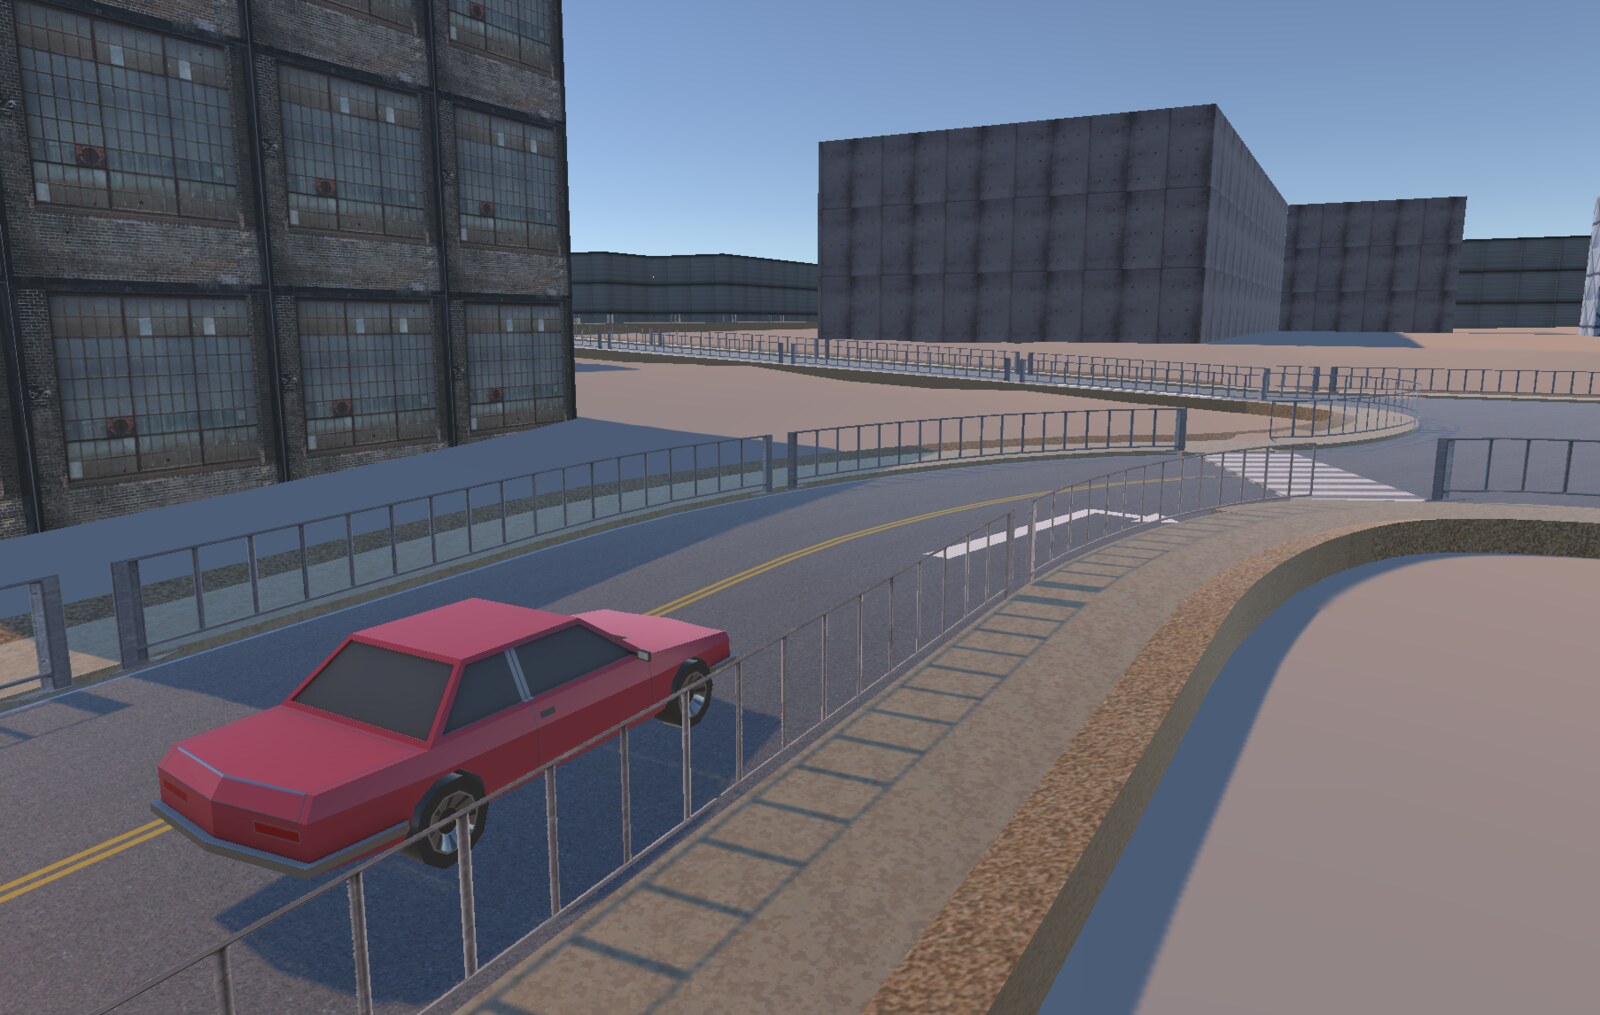
Robot Vision System: Campus Autonomous Driving

A camera-based driving system for a Unity model of Hanyang University ERICA, using OpenCV and ROS 2 for lane following and intersection control.

Autonomous DrivingOpenCVROS 2UnityPython

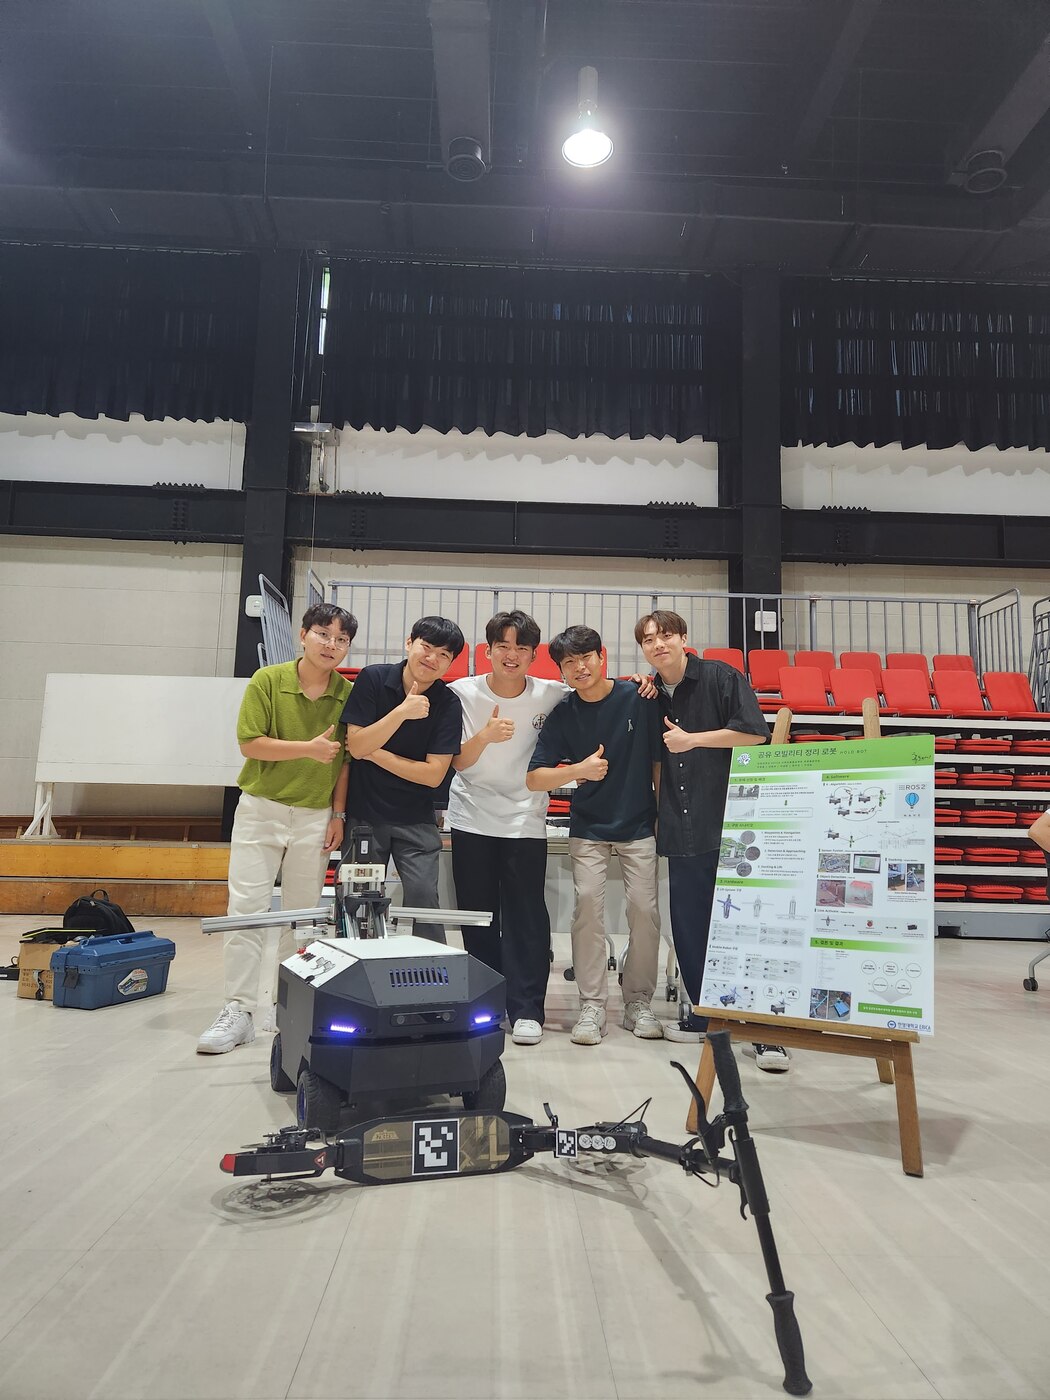
Holo Bot: Shared Scooter Recovery Robot

A shared-scooter recovery project connecting outdoor navigation, visual detection, marker-based docking, and a custom lift mechanism.

ROS 2Nav2Sensor FusionYOLOv5ArUco

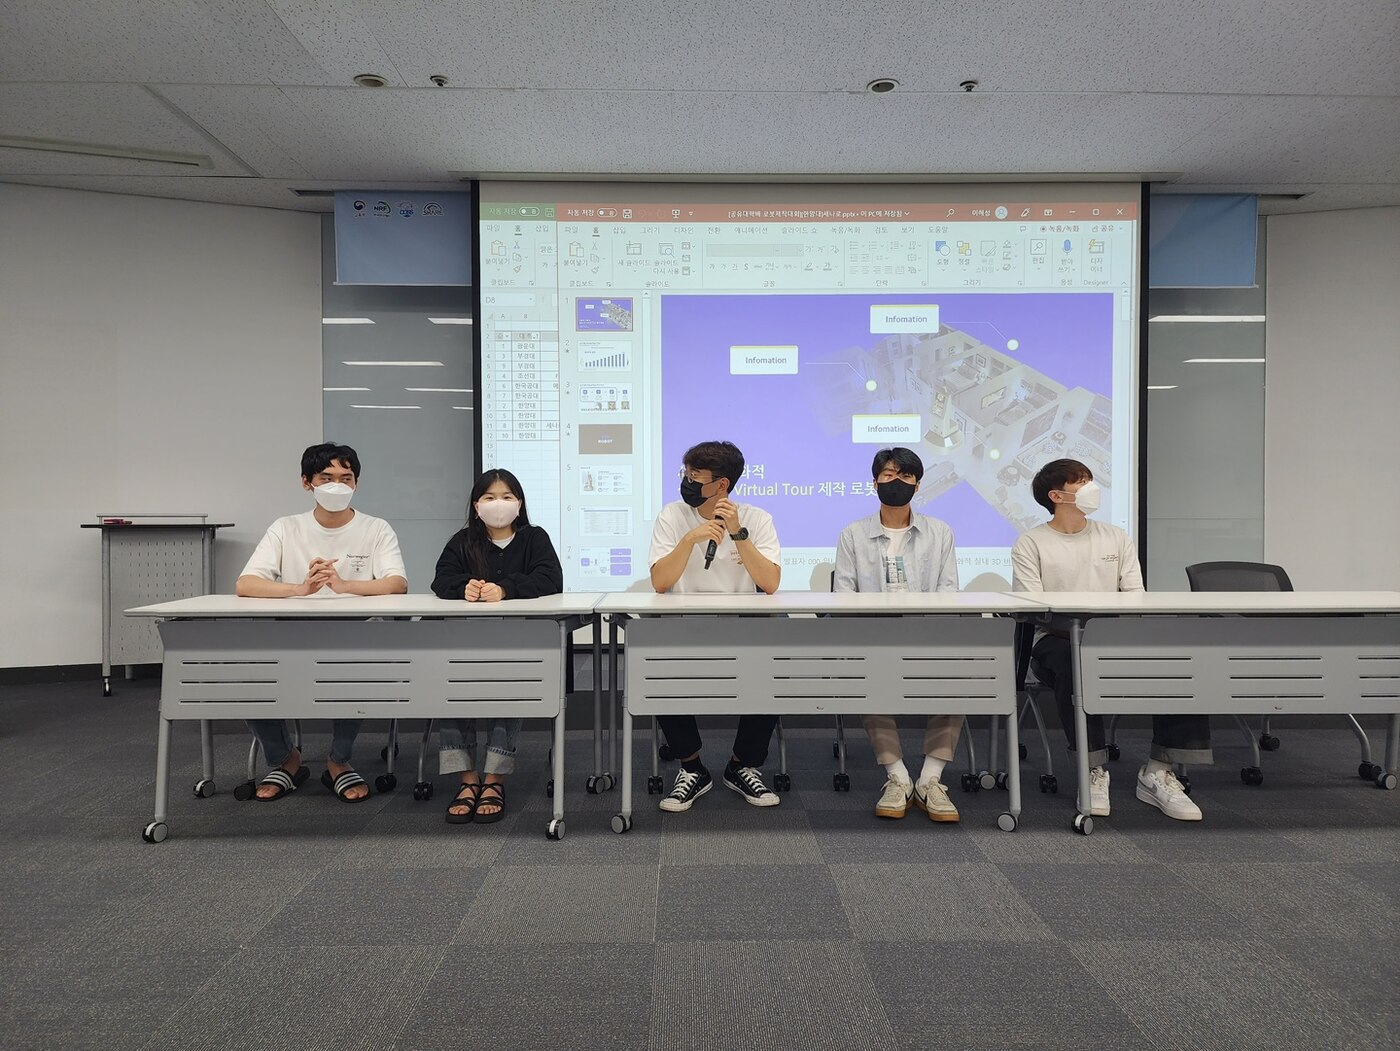
V9D Robot: Indoor Virtual Tour Assistant

An indoor virtual-tour robot combining ROS 2 SLAM, Nav2 obstacle avoidance, Polylabel capture waypoints, and Gazebo simulation.

ROS 2Nav2CartographerGazeboThree.js

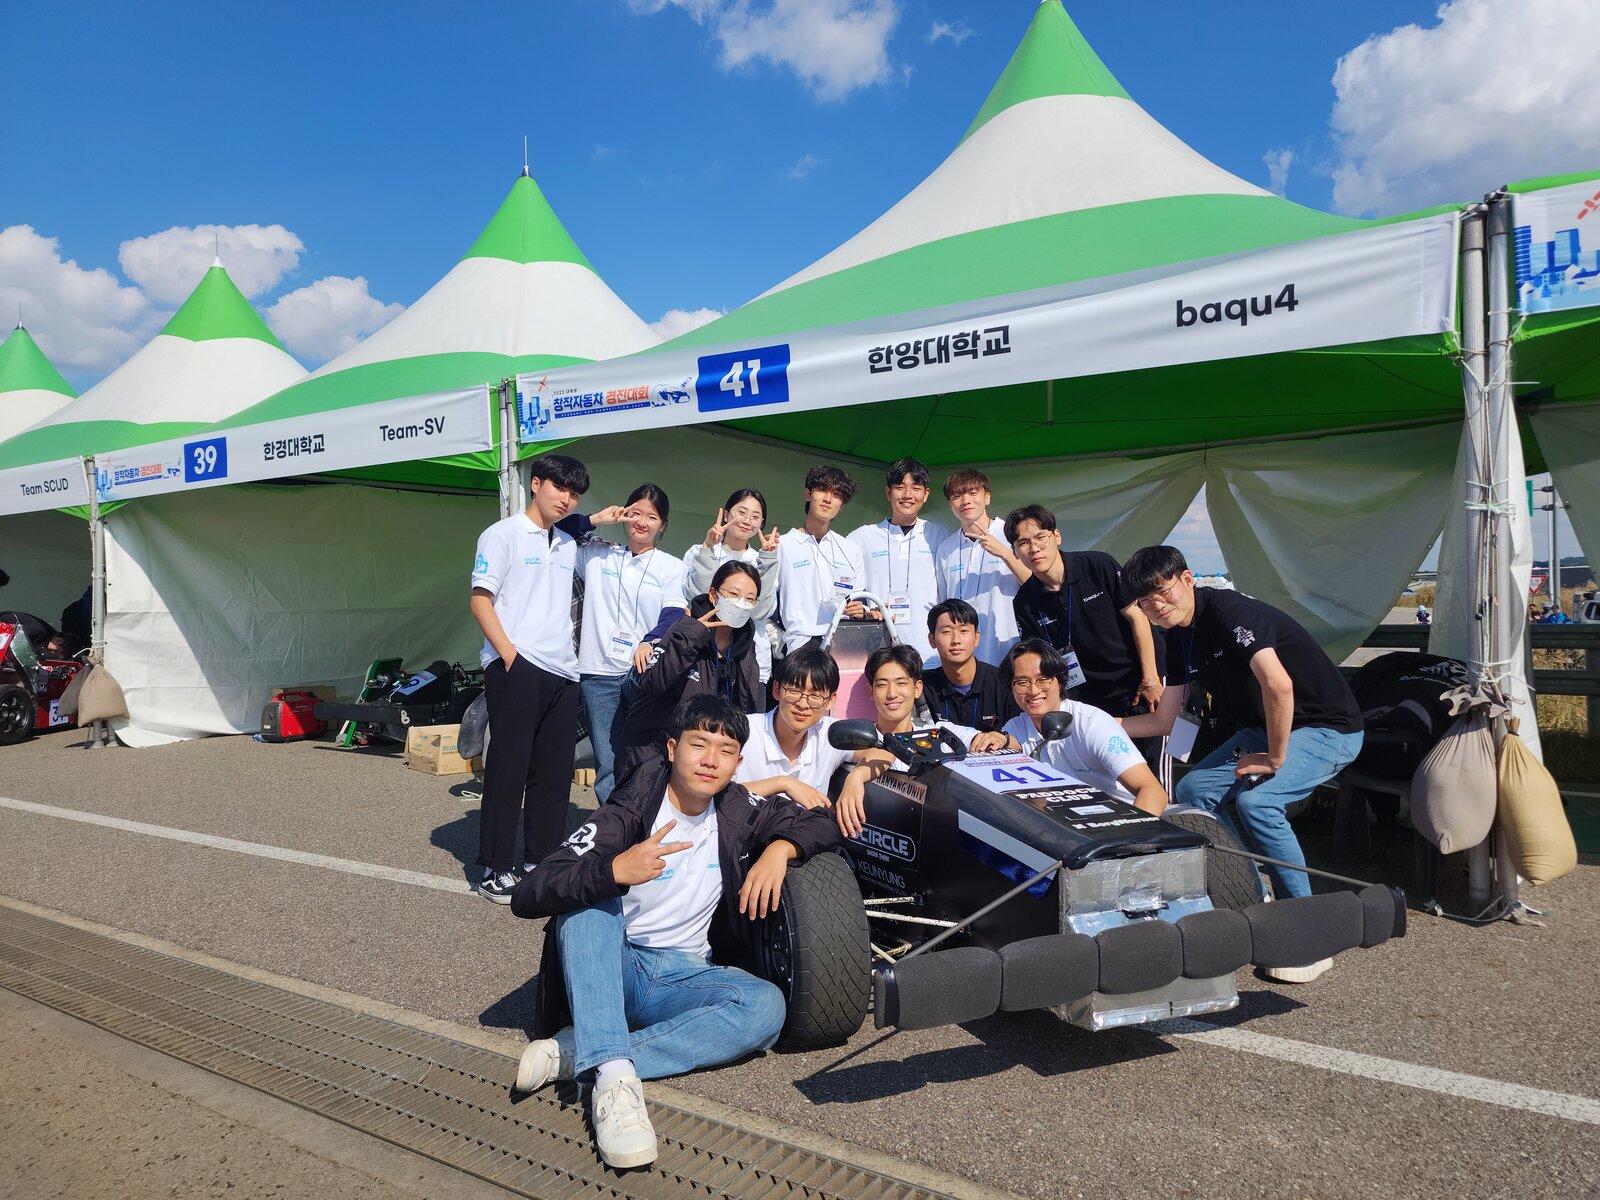
2022 International College Student Creative Car Contest

Team Baqu4's first autonomous electric race car combined camera-based cone detection, steering and braking control, and a dedicated safety system. The team received the Special Award.

Autonomous EVComputer VisionROS NoeticArduino

TESLIDER: Autonomous Driving in KartRider

A vision-based driving prototype that uses game screenshots, lane detection, and automated keyboard input to navigate in KartRider.

PythonOpenCVTkinterComputer Vision